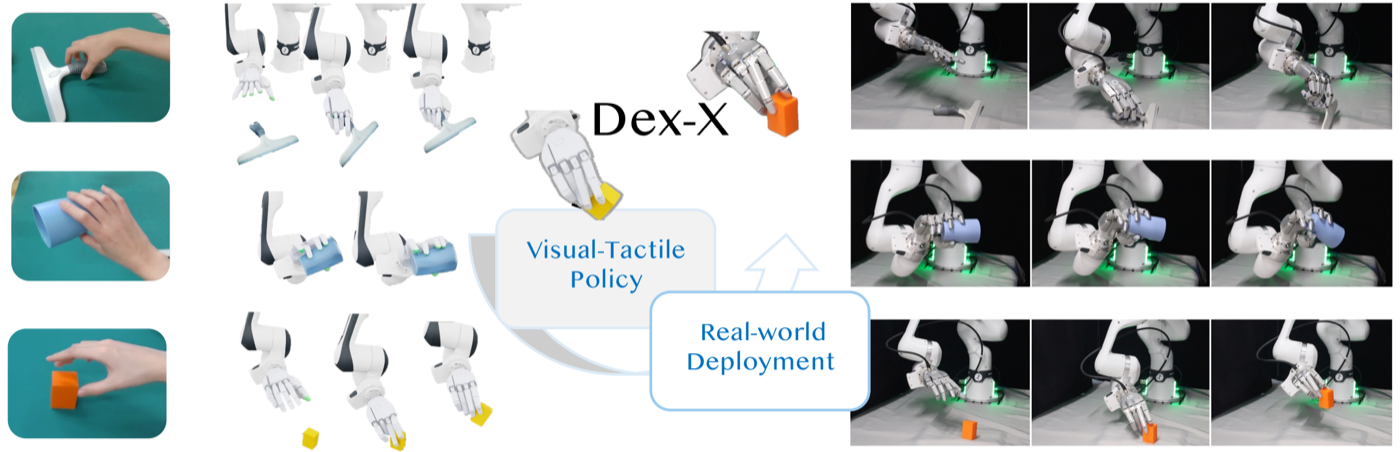
Dex-X: Learning Visual-Tactile Dexterous Manipulation From Human Videos with Simulated Interaction
Ruoqu Chen,
Feixiang Ruan,
Liu Cao, Zihao Wang,
Botian Xu, Shiqin Tong,
Jiajun Liu, Mingzhi Pei, Chenyu Zhang,
Wanli Xing, Kaifeng Zhang, and
Mengdi Xu Conference on Robot Learning (CoRL), 2026
RSS 2026 Workshop on Dexterous Manipulation (Spotlight), 2026
A framework that learns visual-tactile dexterous manipulation skills from human videos by leveraging simulated interaction, bridging the gap between passive human demonstrations and executable robot policies.